KI-unterstützte Device-Tree-Änderungen prüfen: Vom Bootlog zur realen Peripherie
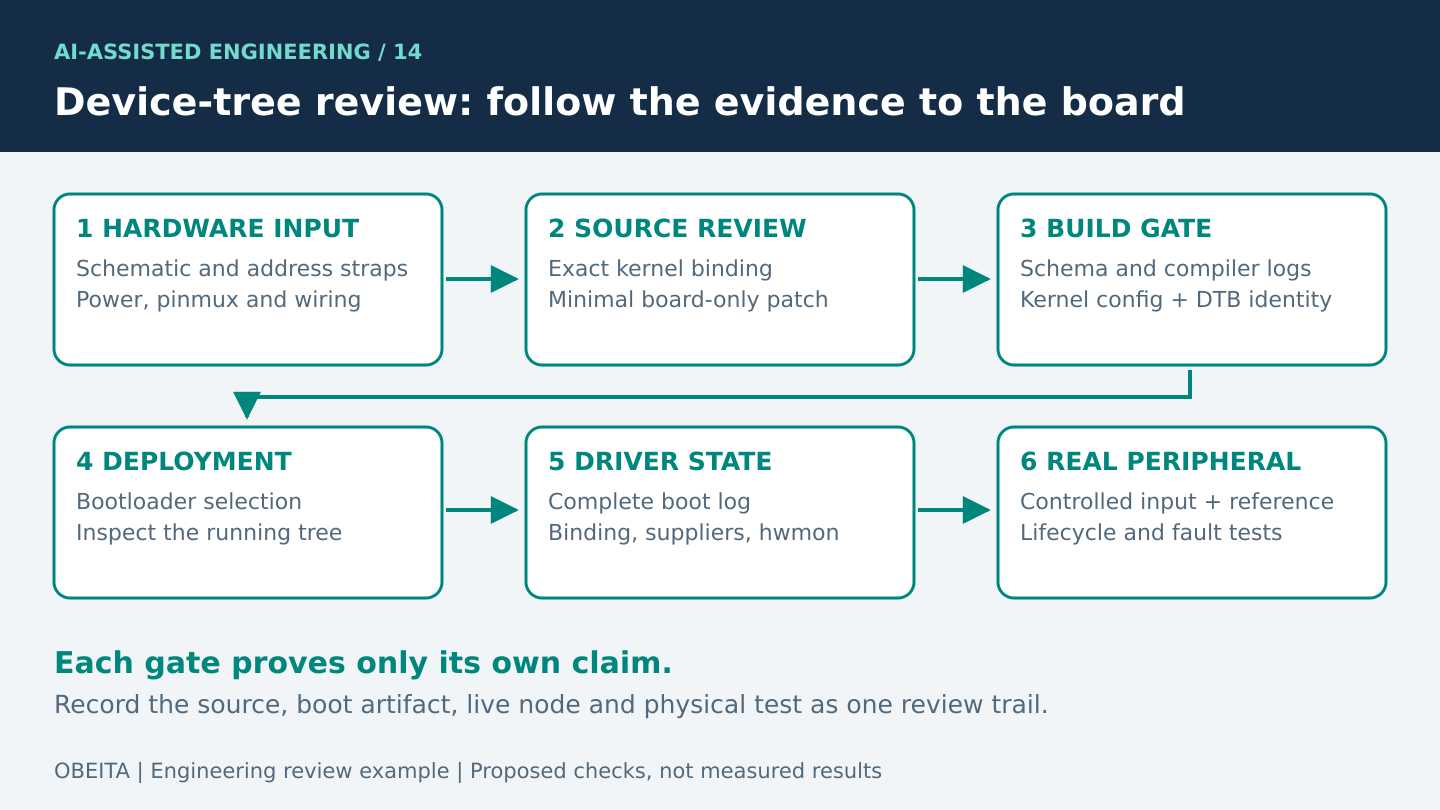
Eine KI-unterstützte Device-Tree-Änderung ist ein Vorschlag zur Hardwarebeschreibung. Erfolgreiches Kompilieren zeigt, dass sich der Quelltext übersetzen lässt. Es beweist weder, dass der Bootloader diesen Baum geladen hat, noch dass der richtige Treiber gebunden wurde oder die Peripherie korrekt arbeitet. Die Prüfung muss den generierten Diff mit Schaltplan, laufendem Kernel und beobachtbarer Peripherietransaktion verbinden.
Das folgende TMP102-Beispiel verwendet ein hypothetisches Board und konstruierte Codeausschnitte im Stil generierter Entwürfe. Es wird keine KI-Ausführung, kein Boardstart und keine Sensormessung behauptet. Das korrigierte Fragment ist bewusst unvollständig und keine direkt einsetzbare Boardbeschreibung.
1. Dem Entwurfsassistenten die Boardnachweise geben
Liefern Sie genaue Board- und Bestückungsrevisionen, SoC, Kernel-Commit, Herstellerpatches, vorhandene DTS/DTSI-Includekette und Auswahlmechanismus des Bootloaders. Fügen Sie Schaltplanseiten für Bus, Adressbeschaltung, Versorgung, Pull-ups und optionalen Interrupt bei. Liefern Sie außerdem Binding und Treiber aus dem tatsächlich gebauten Kernel. Upstream-Dokumentation hilft, ein Herstellerkernel kann jedoch abweichen.
Für das Lehrbeispiel sei ein TMP102 an den als i2c2 bezeichneten Controller angeschlossen, auf die 7-Bit-Adresse 0x48 eingestellt und mit einer benannten Versorgung verbunden; ALERT bleibt unbeschaltet. Als geprüfte anfängliche Busrate seien 100 kHz gewählt. Dies sind ausdrückliche Szenarioeingaben, keine aus einem vorhandenen Obeita-Board abgeleiteten Eigenschaften.
Fordern Sie den kleinsten Patch an der Boarddatei, die Erklärung jeder hinzugefügten Eigenschaft, eine Abhängigkeitsliste und einen Prüfplan. Erfundenen pinctrl-Gruppen, GPIO-Nummern und compatible-Strings ist zu widersprechen. Definiert der eingebundene SoC-Baum schon Takte oder Resets des Controllers, soll der Entwurf diese Struktur erhalten, statt sie aus einem fremden Beispiel zu duplizieren.
2. Erkennen, warum ein plausibler Entwurf trotzdem falsch ist
/* Deliberately flawed draft for an illustrative board. */
&i2c2 {
    status = "okay";
    clock-frequency = <1000000>;
    sensor@90 {
        compatible = "ti,tmp102";
        reg = <0x90>;
        interrupt-parent = <&gpio1>;
        interrupts = <7 2>;
    };
};
Die Adresse zeigt einen klassischen Darstellungsfehler: 0x90 entspricht dem Schreibadressbyte für die 7-Bit-Adresse 0x48. Die reg-Eigenschaft des Kindknotens muss aber die vom Bus-Binding geforderte Darstellung verwenden. Wer ein Transaktionsbyte aus dem Datenblatt in den Knoten kopiert, beschreibt unbemerkt eine andere Adresse. Unit-Adresse und reg stimmen miteinander überein; diese Übereinstimmung allein ist daher nur ein schwacher Nachweis.
Die gelieferten Projektangaben stützen 1 MHz Busrate nicht. Die Interruptangaben sind geraten, obwohl ALERT unbeschaltet bleibt. Numerische Interruptflags verschleiern außerdem ihre Bedeutung und könnten zu einem anderen Controller-Binding gehören. Fehlende pinctrl- und Versorgungsangaben können ebenso wichtig sein, auch wenn manche Boards Einstellungen korrekt anderswo erben. Prüfen Sie die Includekette, bevor Sie eine Eigenschaft als überall zwingend bezeichnen.
Das Upstream-Binding für TMP102 liefert konkrete Grundlagen für compatible, reg, optionalen Interrupt, label und vcc-supply. Es beschreibt nicht die Verdrahtung dieses Boards. Diese Trennung verhindert, dass eine syntaktisch elegante KI-Antwort zum erfundenen Schaltplan wird.
3. Ein minimales korrigiertes Fragment prüfen
/* Partial teaching patch. Labels must exist in the board tree. */
&i2c2 {
    pinctrl-names = "default";
    pinctrl-0 = <&i2c2_board_pins>;
    clock-frequency = <100000>;
    status = "okay";

    temperature-sensor@48 {
        compatible = "ti,tmp102";
        reg = <0x48>;
        vcc-supply = <&sensor_vcc>;
        label = "board-ambient";
    };
};
Das Fragment folgt dem genannten Szenario: 7-Bit-Adresse, bewusst gewählte Anfangsrate, Versorgungsreferenz und kein erfundener Interrupt. Die pinctrl- und Regulatorlabels stehen für vorhandene, geprüfte Boarddefinitionen. Vor Verwendung müssen Spannung, Zuständigkeit, Enable-Polarität und Einschaltfolge geklärt werden. Existieren die Definitionen nicht, ist dafür eine separate, hardwaregestützte Änderung erforderlich.
Die Korrektur kann kleiner als dieses Fragment sein. Liefert das vorhandene Board-Include bereits den richtigen pinctrl-Zustand oder clock-frequency, ist Beibehalten eventuell besser. Vermeiden Sie KI-generierte Aufräumarbeiten, die für einen einzelnen Sensor fremde Controller umorganisieren, gemeinsame Versorgungen ändern oder Overlays einführen. Ein fokussierter Diff erleichtert den Nachweis von Ursache und Wirkung.
4. Erst den gewählten Kernel, dann das Bootartefakt validieren
Führen Sie die Schema-Prüfung im tatsächlichen Kernelbaum aus. Die Kernel-Anleitung zur Binding-Validierung unterscheidet dt_binding_check für Schemas von dtbs_check für Device Trees und weist darauf hin, dass dtbs_check ungültige Schemas überspringen kann. Ändert sich ein Binding, prüfen Sie auch dieses. Bewahren Sie vollständige Logs auf und trennen Sie neue Fehler von vorhandenen.
# Proposed checks in the exact configured kernel source tree:
make ARCH=<target-arch> CROSS_COMPILE=<tool-prefix> dtbs_check   DT_SCHEMA_FILES=hwmon/ti,tmp102.yaml

# On a target that exposes its live tree, with appropriate access:
dtc -I fs -O dts /sys/firmware/devicetree/base > running.dts
# Review the actual controller path, compatible, reg and supply.
# Discover the matching hwmon device; do not assume hwmon0.
Die Befehle sind vorgeschlagene Schritte, kein Ausführungsprotokoll. Ersetzen Sie Architektur- und Toolchain-Platzhalter durch Projektwerte. Ein auf ein Schema begrenzter Lauf hilft bei der Prüfung, validiert aber nicht alle Wechselwirkungen eines Boardbaums. Danach folgen die umfassenderen DT-Prüfungen und Buildanforderungen des Projekts. Bewahren Sie die Kernelkonfiguration auf, welche Controller- und Sensortreiber aktiviert.
Notieren Sie Dateiname und Hash des gebauten DTB, die Imageverpackung, Bootloaderkonfiguration und den ausgerollten Speicherort. Prüfen Sie auf dem Ziel die relevanten Eigenschaften des laufenden Baums. Der Quelldateiname beweist nicht, was gestartet wurde. Verlangen Sie auch keinen identischen Live-Tree-Hash, wenn der Bootloader Eigenschaften zulässig verändert. Erläutern Sie erwartete Änderungen und vergleichen Sie die maßgeblichen Hardwareknoten.
5. Mit Bootlogs die Fehlerebene finden
Erfassen Sie vor dem Filtern ein vollständiges serielles Bootlog. Bestätigen Sie Kernel- und Boardidentität, Controllerregistrierung, Treiberverfügbarkeit sowie Regulator- oder pinctrl-Fehler. Ein aufgeschobener Probe kann einen noch nicht bereiten Ressourcenanbieter bedeuten und ist nicht automatisch ein falscher compatible-String. Die Kernel-Dokumentation zum Treibermodell beschreibt Deferred Probing bei fehlenden benötigten Ressourcen.
Fordern Sie keine bestimmte Erfolgsmeldung: Ein funktionierender Treiber kann still sein. Prüfen Sie die Geräte-Treiber-Bindung und finden Sie die passende hwmon-Instanz anhand von Namen und Gerätebeziehung. Numerische Adapter- und hwmon-Indizes können wechseln. Die TMP102-Treiberdokumentation nennt Temperatureingang und weitere exportierte Attribute. Klären Sie Einheiten anhand der geltenden Schnittstellendokumentation, bevor Sie Werte deuten.
6. Reale Peripherie einschließlich Fehlerverhalten prüfen
- Identität und Pfad: Belegen Sie, dass laufender Knoten, physischer Bus und gebundener Treiber zum gewünschten Sensor gehören. Ein Verzeichnis in sysfs ist kein ausreichender Nachweis brauchbarer Messungen.
- Kontrollierte Eingabe: Vergleichen Sie Messwerte unter stabilen Bedingungen mit einer geeigneten unabhängigen Referenz und führen Sie dann eine sichere, kontrollierte Temperaturänderung herbei. Definieren Sie Toleranz und Einschwingzeit vorab aus Projektanforderungen und Sensorspezifikation.
- Elektrisches Verhalten: Bei Kommunikationsfehlern Versorgungsspannung, gegebenenfalls Reset-/Enable-Verhalten und Buswellenformen mit geeignetem Gerät prüfen. Ein Logikmitschnitt soll Adresse, ACK-Verhalten und Timing belegen; Messgenauigkeit beweist er allein nicht.
- Lebenszyklus: Wiederholte Kaltstarts, Warmstarts und unterstützte Suspend/Resume-Zyklen vorsehen. Dokumentieren Sie, ob der Sensor zuverlässig erkannt wird und innerhalb der vereinbarten Zeit zurückkehrt.
- Fehlerbehandlung: Mit einer sicheren Prüfvorrichtung fehlende Versorgung oder einen fehlenden Sensor simulieren. Die Abnahme sollte einen sichtbaren Fehler und eine Wiederherstellungsstrategie verlangen, nicht einen plausiblen Cachewert als frische Daten.
Vermeiden Sie wahllose Busscans auf unbekannter Hardware und rohe I2C-Zugriffe, die mit einem gebundenen Kerneltreiber konkurrieren. Nutzen Sie die vorgesehene Treiberschnittstelle und ein kontrolliertes Diagnoseverfahren. Halten Sie vor Bootexperimenten das Ausgangs-DTB und einen dokumentierten Wiederherstellungsweg bereit.
7. Inhalt der abschließenden Prüfung
Liefern Sie kleinen DTS-Diff, Zuordnung zwischen Schaltplan und Eigenschaften, genaue Build-Eingaben, Validierungslogs, Deploymentidentität, vollständiges Bootlog und Peripherietestnachweise. Jeder vorgeschlagene Test bleibt bis zur tatsächlichen Ausführung als offen markiert. Übereinstimmende KI-Entwürfe ersetzen keinen Verdrahtungs- oder Funktionsnachweis.
Obeitas Firmware- und BSP-Diagnoseservice passt zu diesem Inbetriebnahmeablauf. Das RK3566-Projekt für eingebettete Terminals liefert verwandten BSP- und Peripherieintegrationskontext. Es belegt nicht, dass dieser hypothetische TMP102-Patch zu jenem Projekt gehörte.